登顶 TriWorldBench!视启未来 WorldIncept 位列多视角机器人世界模型榜单第一
摘要:视启未来世界模型 WorldIncept 以 71.84 分位列 TriWorldBench 总榜第一:时序一致性第一、任务对齐第二,也是近 70 个上榜模型中唯一六个维度无明显短板全部进入前八的模型。
近日,多视角具身世界模型评测基准 TriWorldBench 榜单更新,视启未来自研的世界模型 WorldIncept 以 71.84 分位列总榜第一。六大评测维度中,WorldIncept 取得多个子项前三,并且六个维度全面均衡,都在前列无明显短板,是近 70 个上榜模型中唯一做到这一点的。这也是继 CVPR 2026 WorldArena 2.0 挑战赛第一名之后,WorldIncept 再次在机器人世界模型评测中位列第一。
TriWorldBench 由北京大学、清华大学、北京航空航天大学、上海交通大学、中国科学技术大学等机构联合发起,考察世界模型能否从机器人的头部相机、左腕相机、右腕相机三个视角,同步而一致地预测一次操作的未来。在这份榜单上,只是「看起来合理」很难拿到高分,模型需要理解动作背后的机制,并对多视角相机几何有准确的理解。
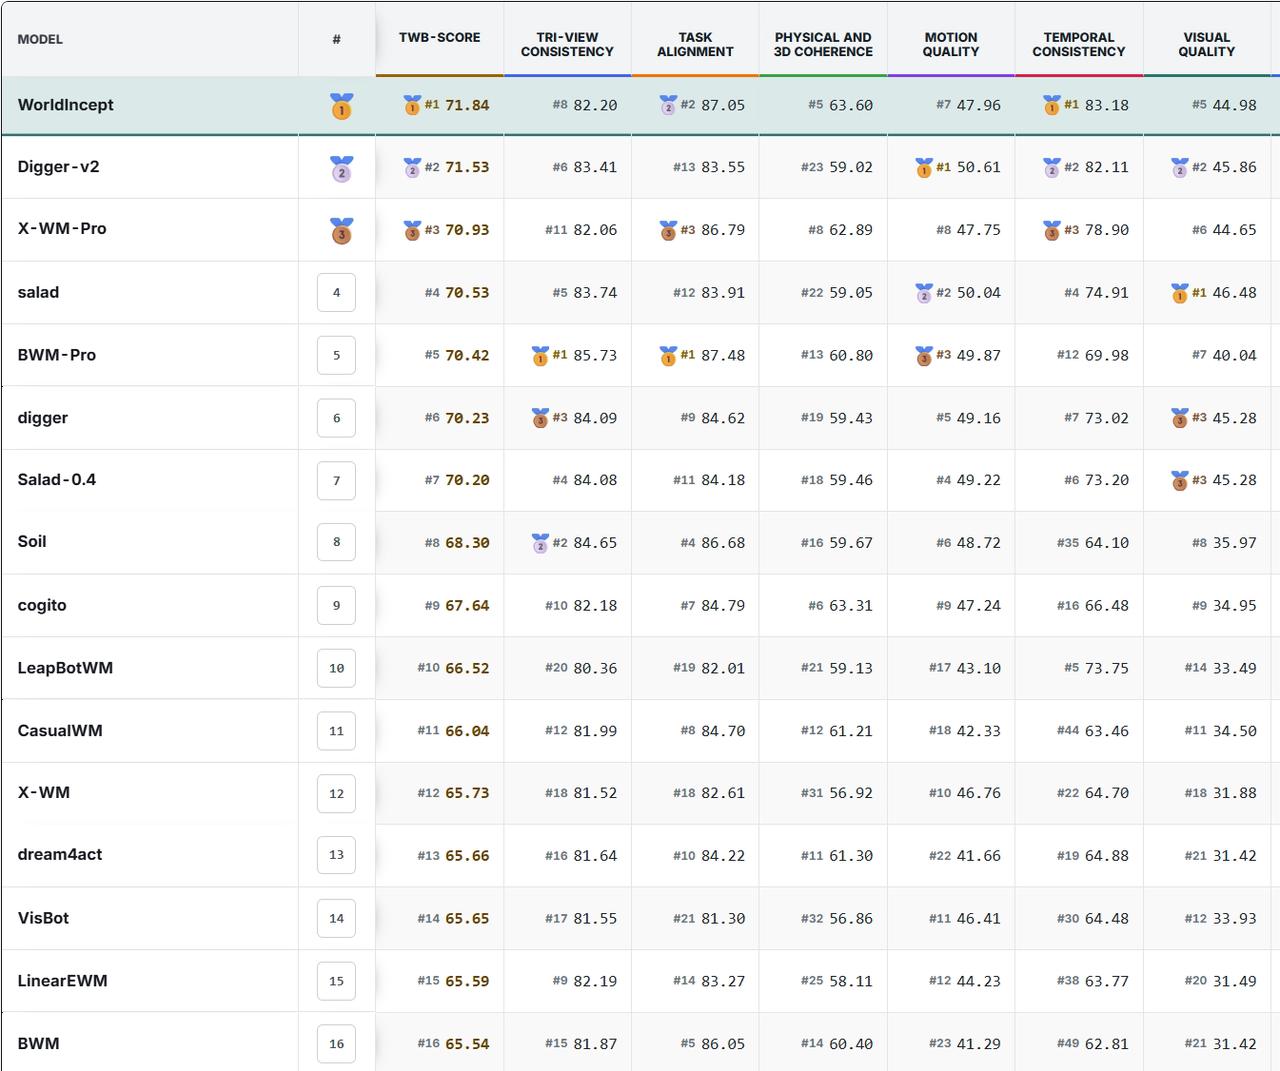
图1:TriWorldBench 总榜前列,WorldIncept 以 71.84 分位列第一(截至 2026 年 10 月 30 日,近 70 个模型)
「看起来合理」拿不到高分的考卷,十九项均衡兼顾才能领先
机器人干活时,往往多个视角的相机一起看世界:头部相机看全局,呈现工作台和任务进展;左右腕部相机贴近夹爪,看清接触、抓取和物体的细小变化。TriWorldBench 基于 RoboTwin 2.0 的 50 项双臂操作任务,构建了 500 个同步测试片段,覆盖抓取放置、堆叠、倾倒、双臂交接、开关操作和工具使用。每个片段给出三路初始画面、一句任务指令和一段动作序列,世界模型要据此预测接下来三台相机里会发生什么,并且要满足多视角一致。
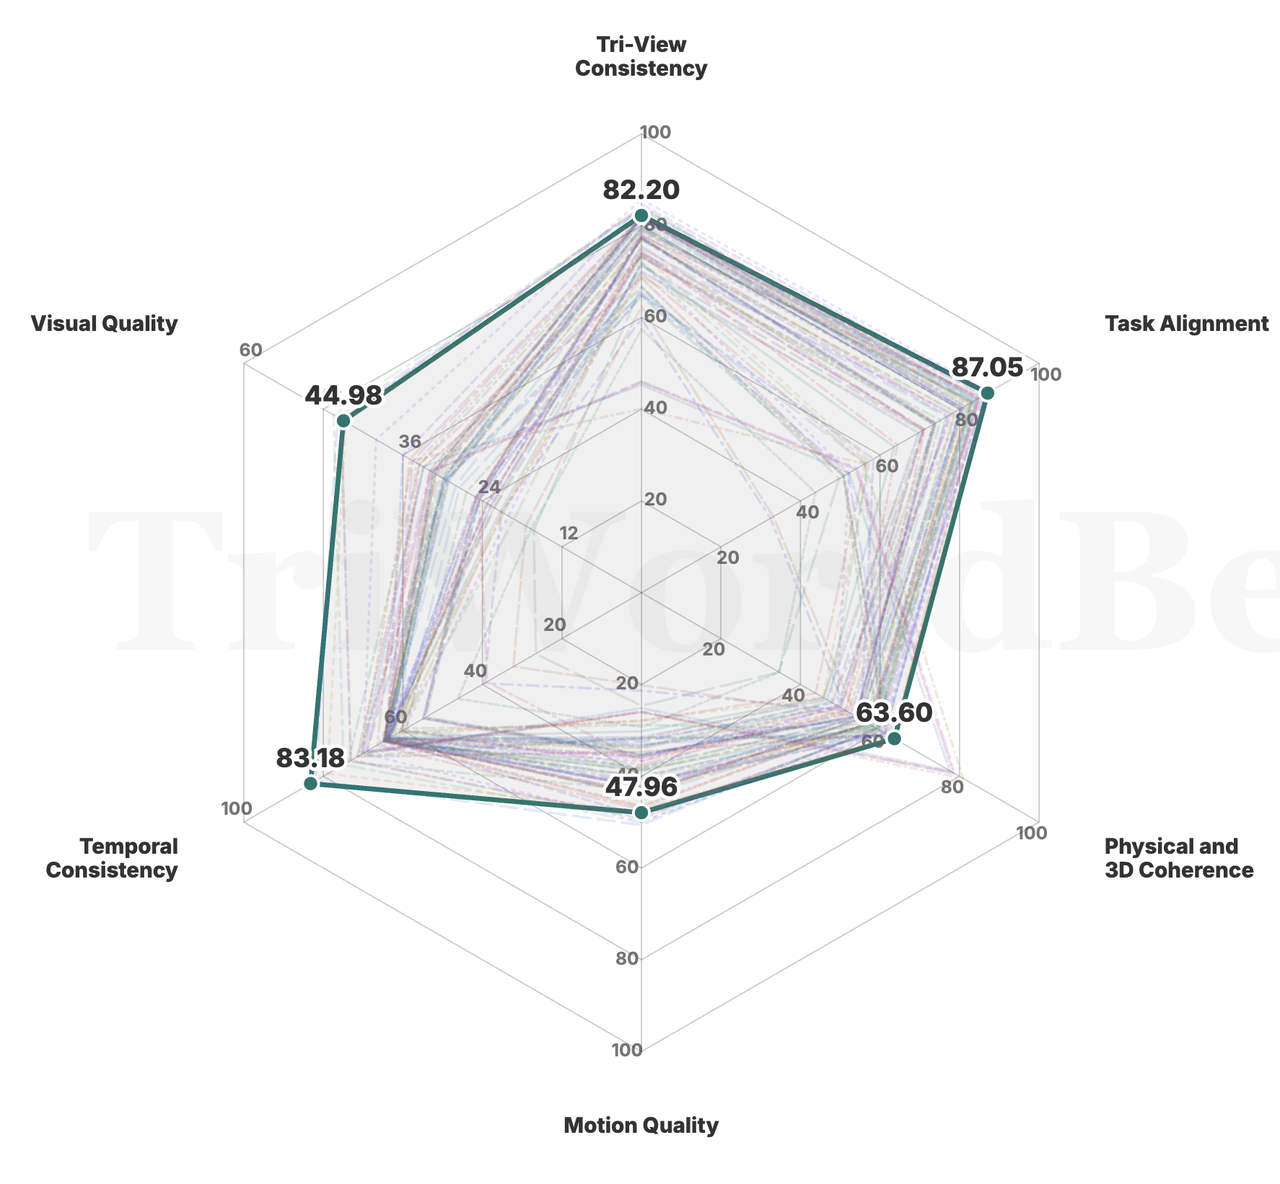
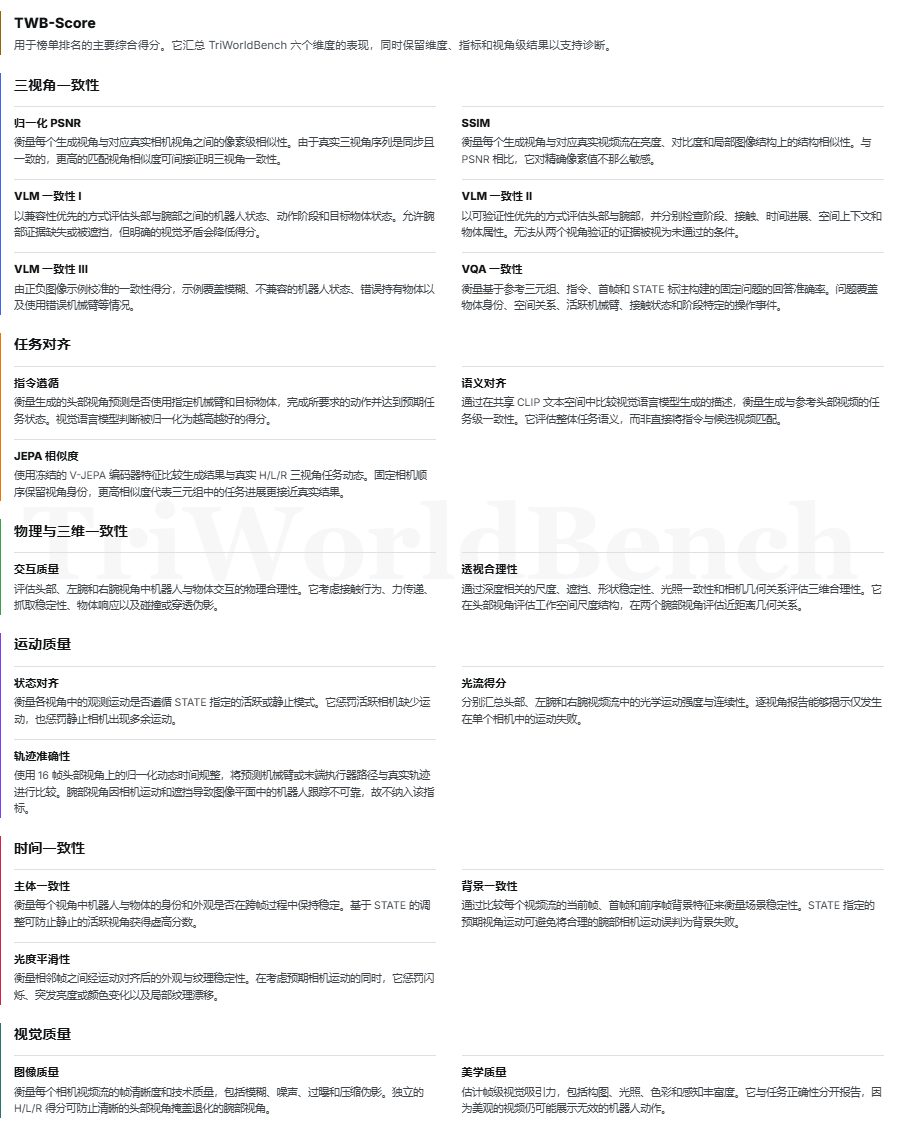
图2:TriWorldBench 的六个评测维度与 19 项指标(来源:TriWorldBench 官网)
三个视角,要讲同一件事。 头部画面里抓得稳稳的,腕部画面里却在打滑;三段视频各自逼真,对物体有没有被拿起却各执一词。这类问题都会在跨视角检查中被扣分。
该动的要动,不该动的别动。 评测依据参考轨迹,标出每个阶段哪只手臂在动、哪台相机应该移动。靠「冻住」画面换来的稳定拿不到分,不该出现的运动同样会被惩罚。
画得好看,不等于做得对。 当头部视角的轨迹出错,或三个视角对机械臂和物体状态说法不一,图像质量和美学得分会被打折。
截至 10 月 30 日,TriWorldBench 共发布近 70 个模型的成绩。WorldIncept 六个维度全面均衡均在前列无明显短板,并且取得多个子项前三。参赛选手包括一众业界知名世界模型和视频生成模型如BWM、genie-envisioner、Cosmos、motus、XiaomiAutoWM、DreamDojo、HY_World 等。
本次WorldIncept 继承了视启未来在 WorldArena 2.0 任务上研发的世界基座模型,持续在物理一致性、语义对齐、三维准确性方面进行改进。TriWorldBench 在多视角一致性、时序一致性方面有更高的要求,所以团队在基座架构上做了针对性的算法改进和后训练。WorldIncept 针对跨视角一致性的要求,通过时空联合注意力机制交换信息对齐三视角多路视频生成,同时利用极线约束实现高效率的跨视角信息交互;针对长时间时序一致性的要求,使用多尺度历史记忆机制,实现长时序下高效记忆和对齐。因此,WorldIncept 在保持性能全面的同时,在 3D 空间结构、任务对齐、时序一致等多个方向性能也非常突出。
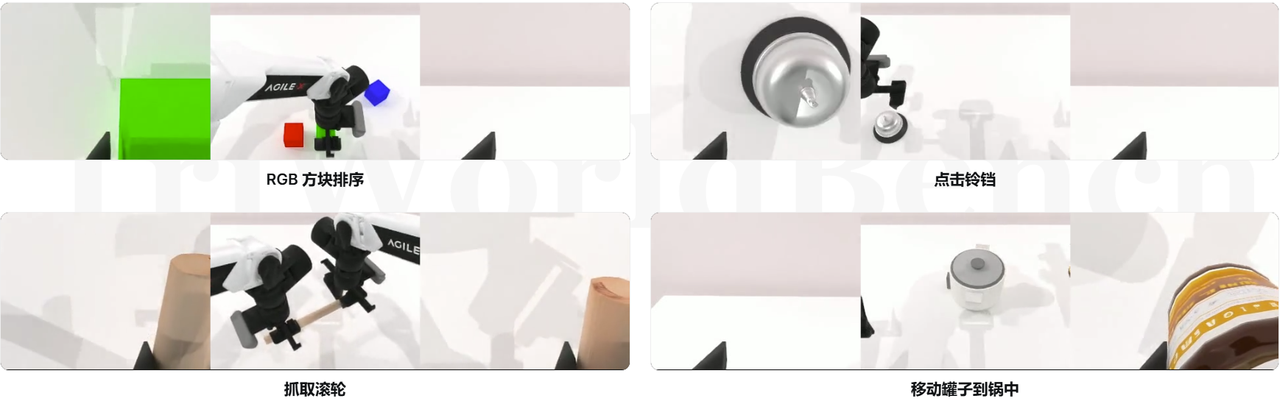
图3:WorldIncept 三视角预测样例(从左到右依次为左腕、头部、右腕视角)
WorldIncept 是视启未来研发的面向机器人操作场景的世界模型,围绕机器人与物体的结构化表征(Robot and Object Representation)、动作对齐预测(Action-Aligned)和因果动态建模(Causality-Driven)三条主线构建,生成符合真实交互和物理一致的长时序多视角视频。TriWorldBench 是 WorldIncept 在当前视觉世界建模能力的再一次全面验证,也为其进一步服务于具身智能、仿真训练和机器人学习等应用奠定了基础。
关于视启未来
视启未来是由 IDEA 研究院孵化的 AI 初创企业,于 2025 年完成近亿元天使轮融资,其愿景是打造视觉原生的世界模型,迈向超级物理智能。
公司先后推出 DINO-X 视觉模型系列、DINO-XGrasp 万物抓取模型,以及机械臂柔性操作大脑等,并联手百度智能云推出 EgoTwin 数据引擎,助力模型从互联网数据和人体 Ego 数据学习物理规律和因果交互。
视启未来自研生成 + 理解统一世界模型,继承 DINO-X 世界领先的物体理解和动作理解能力,在物理规律和因果交互理解方面达到行业 SOTA,致力于让 AI 真正走入物理世界。
参考链接: